Comment fonctionne la technologie Other du YDLIDAR TW3 ?
Le YDLIDAR TW3 utilise une architecture Other. Son mode de balayage influence notamment le champ de vision, la résolution, la portée et les contraintes d'intégration.
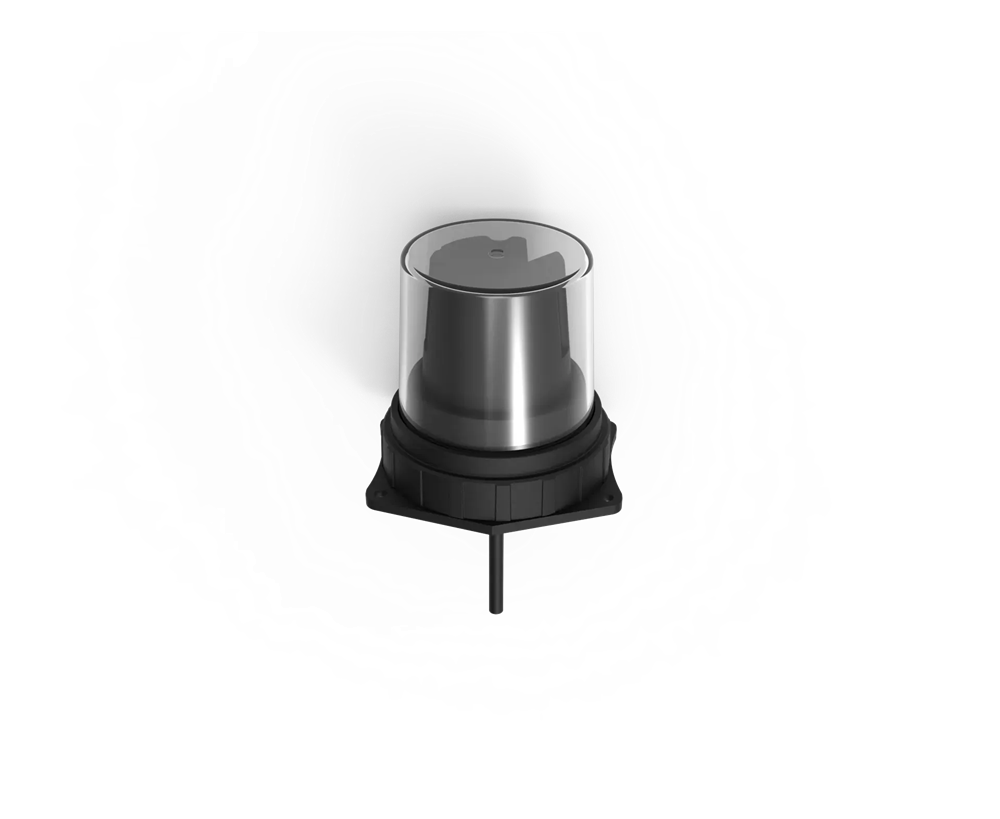
La portée annoncée est . Elle dépend notamment de la réflectivité de la cible et des conditions ambiantes.
Son champ de vision annoncé est de horizontalement et verticalement.
Support indiqué : Oui. Vérifiez la version du pilote et sa compatibilité ROS 2 avant l’intégration.
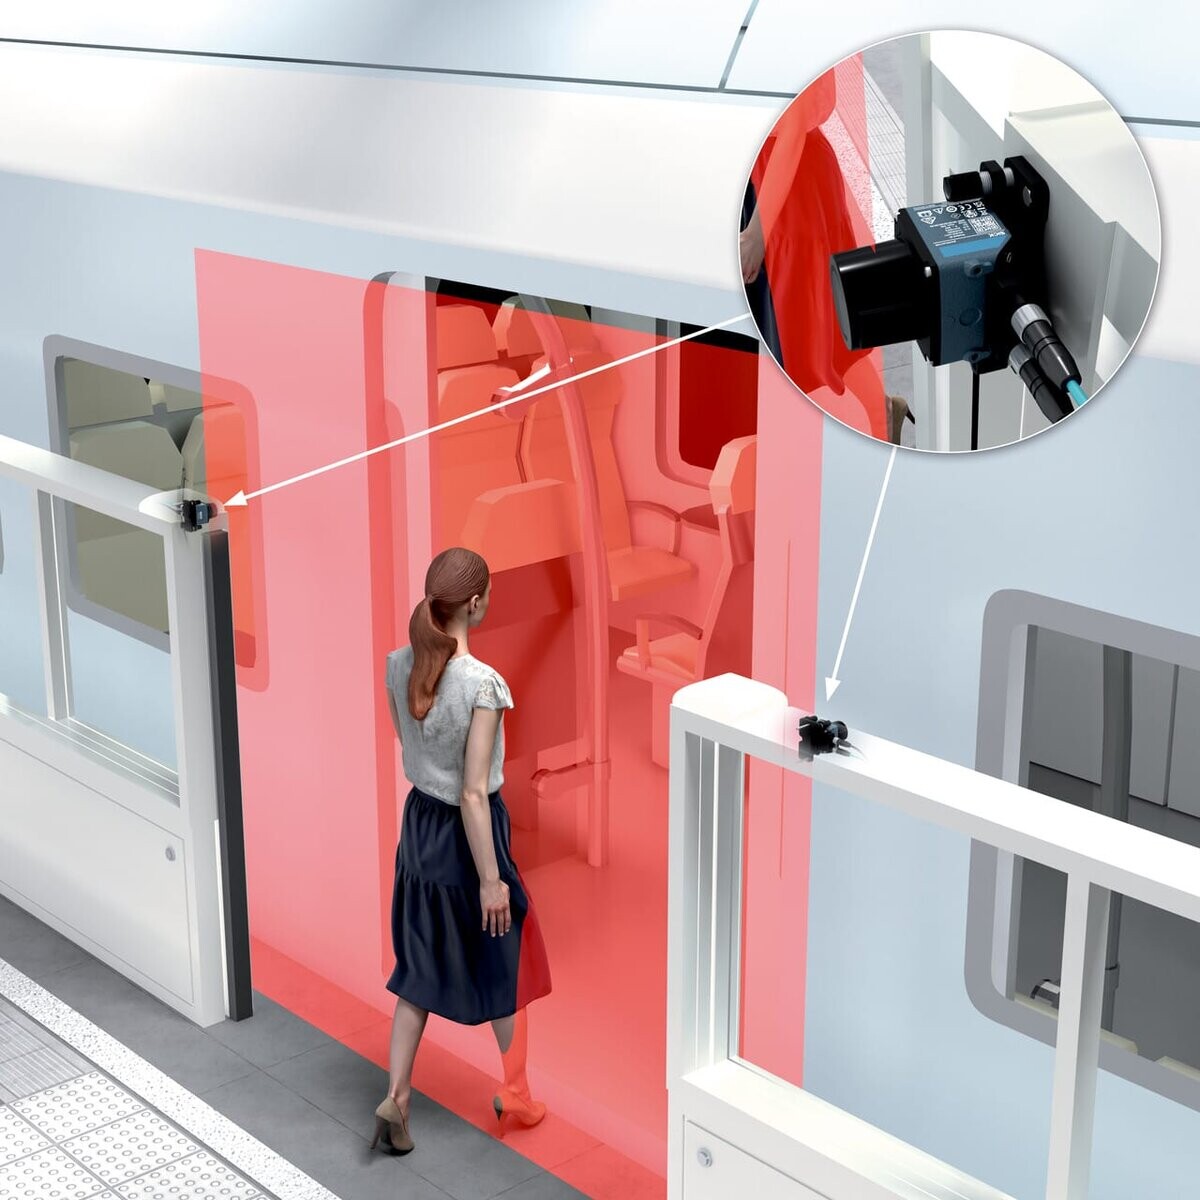
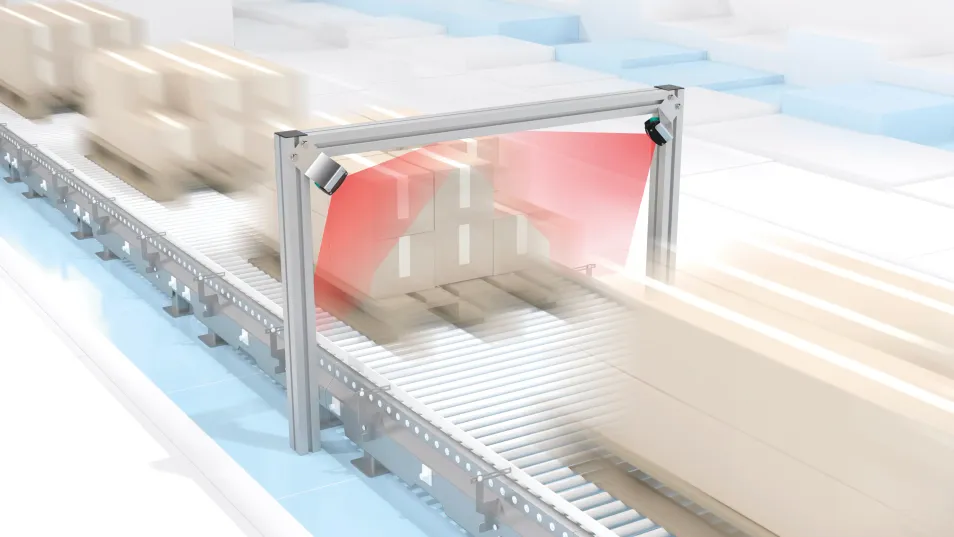
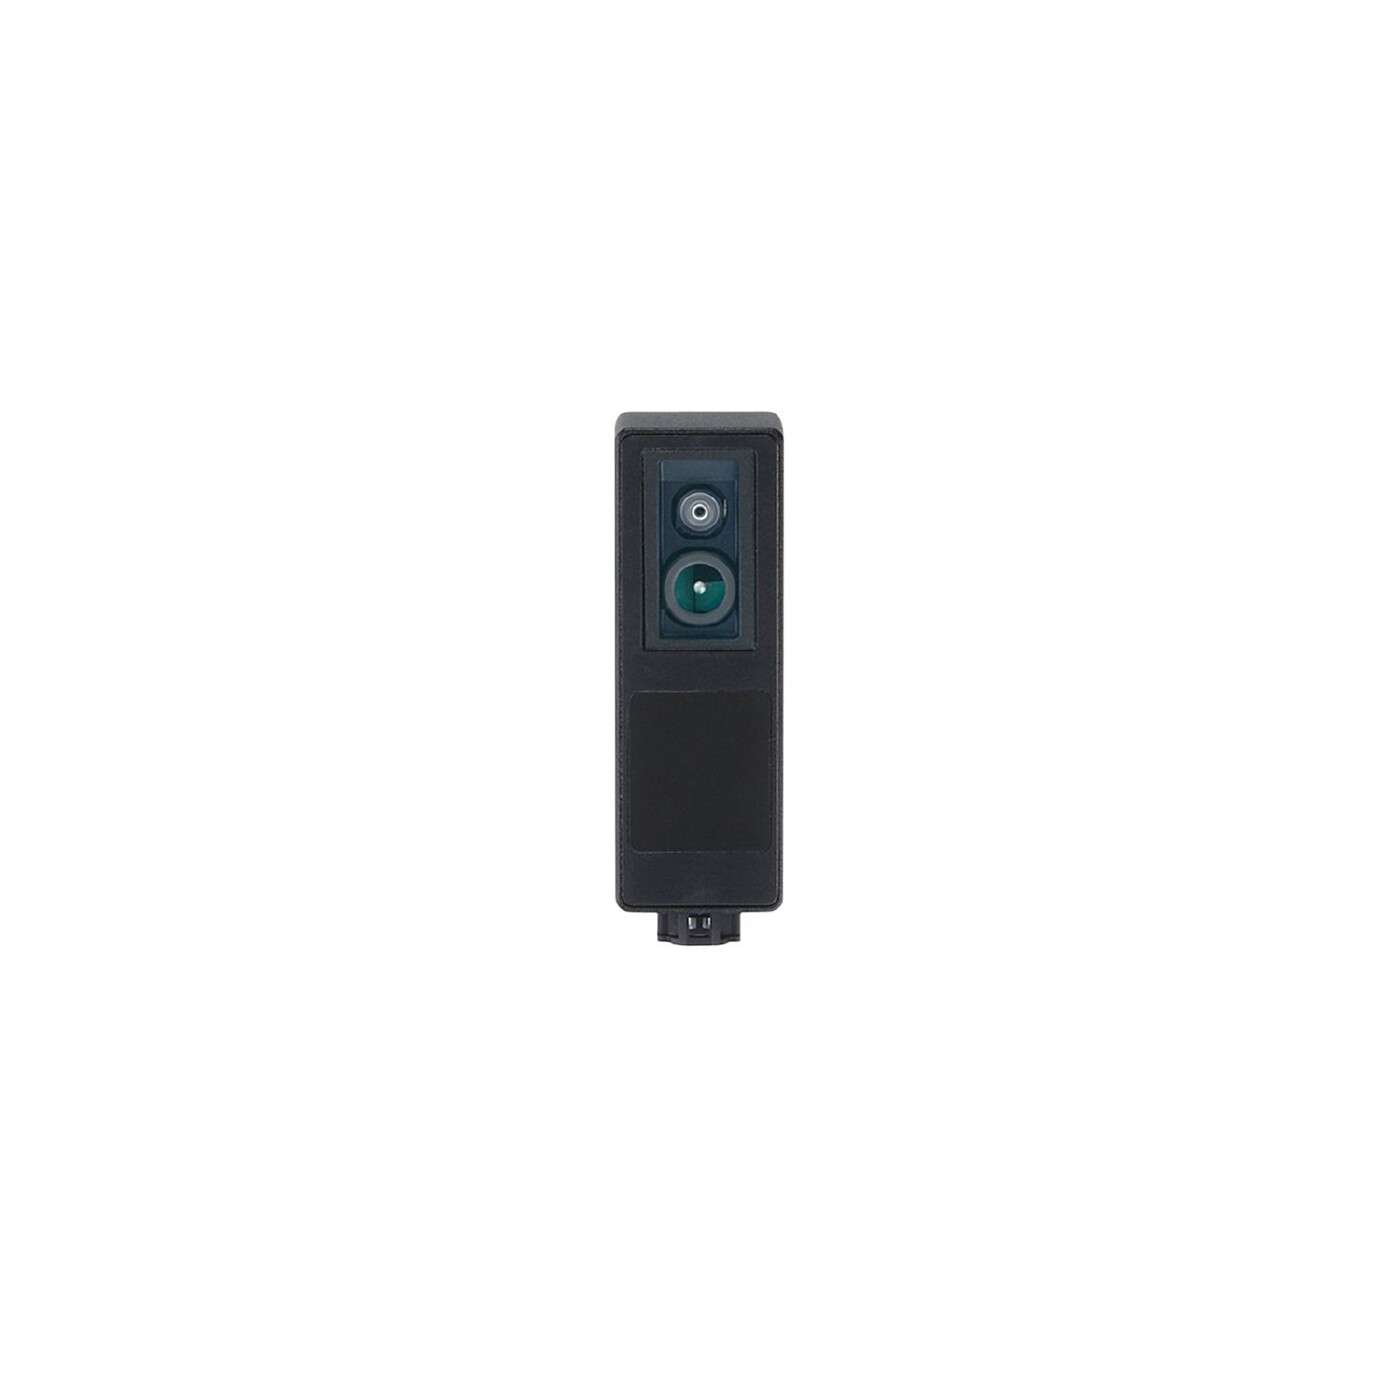
Le YDLIDAR TW3 utilise une architecture Other. Son mode de balayage influence notamment le champ de vision, la résolution, la portée et les contraintes d'intégration.
L'usage extérieur dépend de l'indice IP, de la plage de température et de la résistance aux intempéries annoncés par YDLIDAR. Ces critères doivent être vérifiés pour l'environnement visé.
Le choix dépend de la portée, du champ de vision, de la résolution et de l'environnement d'utilisation recherchés. Comparez ces caractéristiques aux besoins de votre projet de robotique, cartographie, industrie ou mobilité.
Vérifiez les interfaces disponibles, l'alimentation, les dimensions, le SDK, les pilotes et les formats de données. Une validation sur site reste recommandée avant tout déploiement.